一个迟到了70年的实验
1950年,图灵在一篇论文里留下了一个当时几乎无人问津的建议:与其写一个"像成年人一样思考"的程序,不如写一个"像孩子一样学习"的程序,让它在成长中自己学会思考。此后的几十年里,几乎没有一家机构真正照着这个思路做过。直到今年9月,北京市石景山区首钢园,一个名为"机器人幼儿园"的项目正式开园——运营方把它称为对这一设想的首次系统性工程验证。
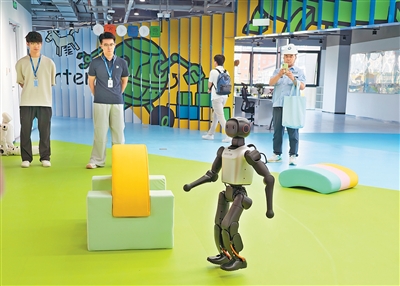
这个项目由触觉传感器公司他山科技,与2024年图灵奖得主、被称为"强化学习之父"的理查德·萨顿(Richard Sutton)参与的Openmind团队联合共建。首批"入园"的,是宇树科技、加速进化等多家企业的不同形态机器人。它们不是来展示技能的,而是来上学的。
为什么主流路线"不够强大"
要理解"机器人幼儿园"的特殊性,需要先看清楚过去十年机器人智能化走的是什么路。自深度学习兴起以来,人形机器人与具身智能的主流训练方式,是"模仿学习":由真人穿戴动捕设备,或遥控操作机械臂,产出大量示范数据,再让机器人从中学习动作。特斯拉、Figure AI以及国内众多具身智能公司,核心数据生产流程都建立在这一模式之上。
这条路线的成就有目共睹。萨顿并不否认它的价值,但他长期持有一个反主流的观点:监督式的模仿学习存在天花板,因为它只能教会机器人复现已有人类示范过的行为,而现实世界千变万化,示范数据永远覆盖不完。他主张,机器人应当在与真实环境的交互中,通过试错和奖励信号在线学习——这正是强化学习的核心思想,也是其2024年图灵奖成果的基石。
问题出在硬件上。过去几十年,机器人的机械结构太脆弱、传感器太粗糙,经不起长时间的自主探索和试错,"从交互中学习"因此始终停留在仿真环境和实验室小样本阶段。直到近两年,电机、减速器、电池与本体制造的成本快速下降,人形机器人的续航和抗损能力才有条件支撑这种"野蛮生长"式的学习。
幼儿园的"课程表"
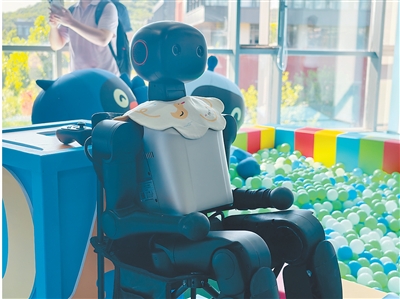
首钢园的"机器人幼儿园"分为测试区、学习区、交互区三个区域。测试区里,一个搭载他山科技触觉皮肤的机器人坐在椅子上,当人用力握住它的手臂时,它能"感知"到压力,并反馈说"疼"。这一细节并非噱头:痛觉与触觉机制,正是发布的首批7个共建课题之一。
他山科技研发副总裁侯广东介绍,项目第一阶段的目标是延长机器人的在线时间、减少损伤,让机器人能长时间与环境互动并自主回充;后续再逐步引入更复杂的算法与实验设计,让机器人学会区分自身与外界、掌握运动控制、理解物体交互,最终走向多智能体协作。CEO马扬则把触觉定义为"机器人与世界交互最基础的通道",认为自主试错必须以高密度的触觉反馈为前提。
他山科技方面特别强调,"幼儿园"的真正价值不在单个技能,而在于构建一套可以跨本体迁移的学习机制——即训练出"会学习的模型",而非对每个动作做固化编码。这一表述与萨顿近年反复强调的观点一致:目标是让机器人在没有人类实例的情况下持续在线学习。
愿景背后的现实考题
冷静来看,这一路线面临的不确定性与它的想象力一样大。其一,试错学习的样本效率至今远低于模仿学习,一个简单动作可能需要天文数字的交互次数才能收敛,"延长在线时间"的第一步目标本身,恰恰说明了当前硬件耐久度与这一要求之间的差距。其二,真实环境中的自主探索意味着不可控行为,安全围栏、失控责任与数据合规都还没有成熟框架,首钢园的封闭式园区本质上仍是一个受控环境,距离家庭等开放场景有相当距离。
其三,商业层面的问题同样现实。据业内人士观察,当前具身智能赛道的融资与落地节奏,普遍押注在"模仿学习+遥操作数据"这条更快见效的路径上,客户愿意为"能干活"的演示买单,却未必愿意为"慢教育"式的底层范式预付成本。他山科技的触觉皮肤能否借此建立生态壁垒,Openmind的合作深度与可持续性如何,目前公开信息有限,有待持续观察。
它更像一个科研实验场
萨顿在多个场合将自己定位为"长期主义者",并承认这一理念"长期处于非主流地位"。他邀请更多生态伙伴加入共建。从这个角度看,"机器人幼儿园"眼下更像一个开放式的科研基础设施:7个共建课题面向触觉感知、痛觉机制等基础问题,园区同时为不同企业的机器人本体提供训练场景。
图灵的建议写了70多年,模仿学习至少还统治着未来五年的产业主流。"机器人幼儿园"能否证明"像孩子一样学习"的路径在工程上成立,答案不会很快揭晓。但这个开园动作本身,已经为具身智能的技术路线之争,添加了一个值得认真对待的变量。
本文由AI辅助生成



